
Simate-beta正式发布,物理AI研发范式新突破
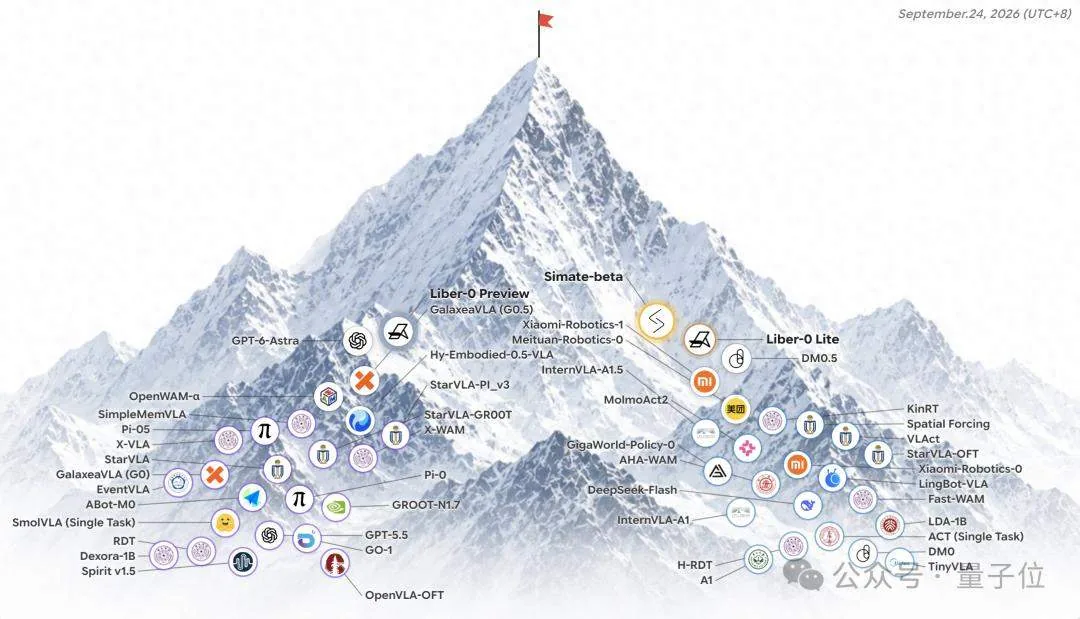
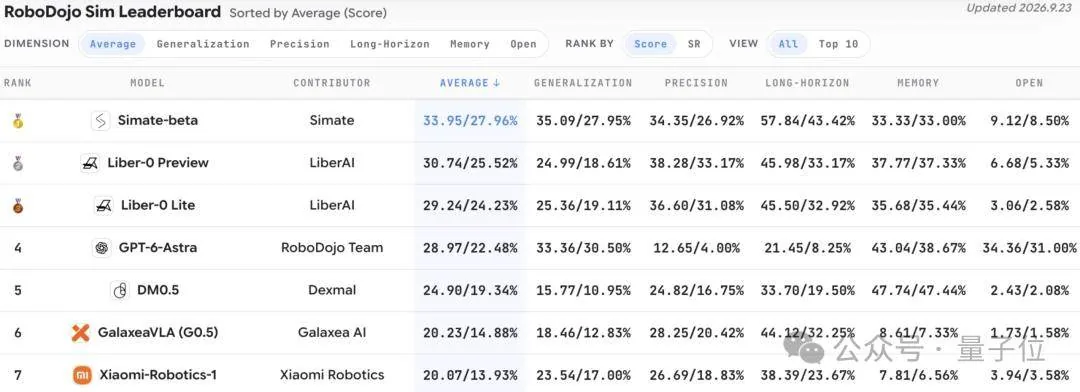
- 发布时间:2026年9月23日同步RoboDojo榜单更新(榜单成绩为33.95平均分、27.96%成功率,排名第一)
- 版本信息:Simate-beta为首版通用物理快系统,未针对榜单进行专门优化
- 可用性:AutoResearch科研平台已启动内测,面向MIT、加州理工、清华、北大等高校研究者开放
- 研究架构:AI for Physical AI模式,构建SiPAI模型框架 + AutoResearch引擎 + AI-native Infra三层架构
Simate是一家成立仅三个月的创业公司,核心团队来自前一线智驾企业,曾将端到端智驾模型推进至对标Tesla FSD并完成量产落地。此次发布的Simate-beta是其“物理AI”研究路线的首个实践产物,聚焦零样本(Zero-Shot)泛化能力,目标是在陌生环境中无需重新训练即可执行新任务。
技术路线:快系统优先,4D感知与分层记忆协同
物理AI领域常借鉴人类认知的“系统一”与“系统二”区分——Simate选择强化快系统(fast system),即高参数量、实时响应的底层操作模块,而非依赖高层推理的慢系统。其技术路径包含两大关键设计:4D物理感知(同时捕捉空间结构与时间动态变化)与分层时序记忆(兼顾长程任务历史追踪与即时动作响应速度)。
值得注意的是,Simate-beta登顶RoboDojo的成绩,是在基础模型未做榜单针对性优化的前提下取得的。该成绩反差在于:成立仅三个月的新团队,其首版模型即超越已有成熟物理AI系统,体现出跑通AI原生研发流程后的极高迭代效率。
AutoResearch平台启动内测,推动自动化研究落地
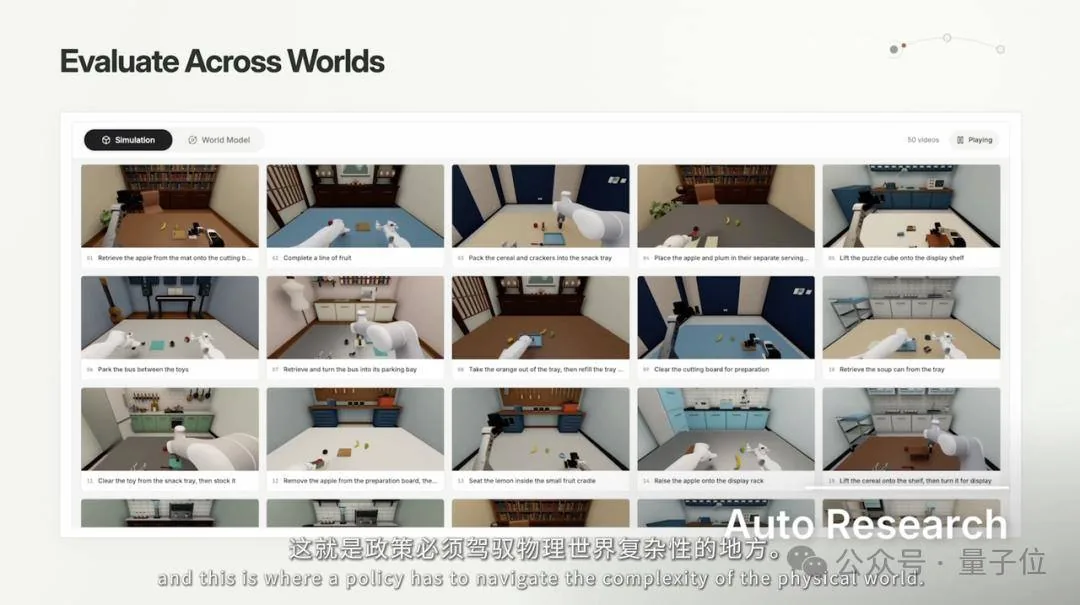
Simate构建的自动化研究系统AutoResearch,将人类研究员与AI Agent深度耦合:研究员负责设定目标与约束,Agent自动完成实验拆解、训练、评测与反馈全流程。其核心在于打通外部论文、内部代码、历史实验日志与最新评测结果,形成实时刷新的动态研究上下文。
配套的AI-native Infra覆盖训练、仿真与推理全流程,通过任务编排与资源调度,支持数十条研究路线并行推进。高频筛选机制先由世界模型+仿真环境淘汰无效方向,仅让有潜力方案进入真机实测,形成“真机发现问题→流回研究Context→Agent迭代”的闭环。
研究团队与资本动态
- 核心成员:创始人张颖(前智驾公司核心技术负责人,参与三代智驾量产)、占方能(港科大助理教授、World Mind Lab负责人,世界模型专家)、季马泽宇(00后青年科学家,前Meta收购的Assured Robot Intelligence创始成员)
- 融资进展:成立三个月内连续完成多轮每轮数亿元人民币级别融资,投资方未具名
- 开源计划:三至五个月内通过论文和技术报告陆续公布模型与自动化研究等成果,并分阶段开源
读者建议
- 适合谁用:高校机器人/物理AI研究团队、正在构建自动化实验Pipeline的工业研发部门;可申请AutoResearch内测资格获取千卡级算力支持
- 建议再等等:普通开发者暂无直接应用渠道;对Simate-beta具体模型架构、参数量、参数量与推理速度的Trade-off等工程细节感兴趣的用户,需等待后续技术报告披露
写在最后
Simate的实践验证了“人机共驾”研发模式的可行性——自动化研究不需等待完全无人干预,高成本、流程化环节移交AI即可显著提升吞吐效率。物理AI突破的节奏可能快于预期,但模型能力与研发效率的双重跃升,仍需长期闭环验证。